 JAPAN / by better:move
テコと安定性
長いレバーアームと支持点を利用し、姿勢を保持する条件・負荷の向きを調整します。
スティックを「長い補助具」として使うのではなく、支持・張力・感覚入力をコントロールするシステムとして考える。
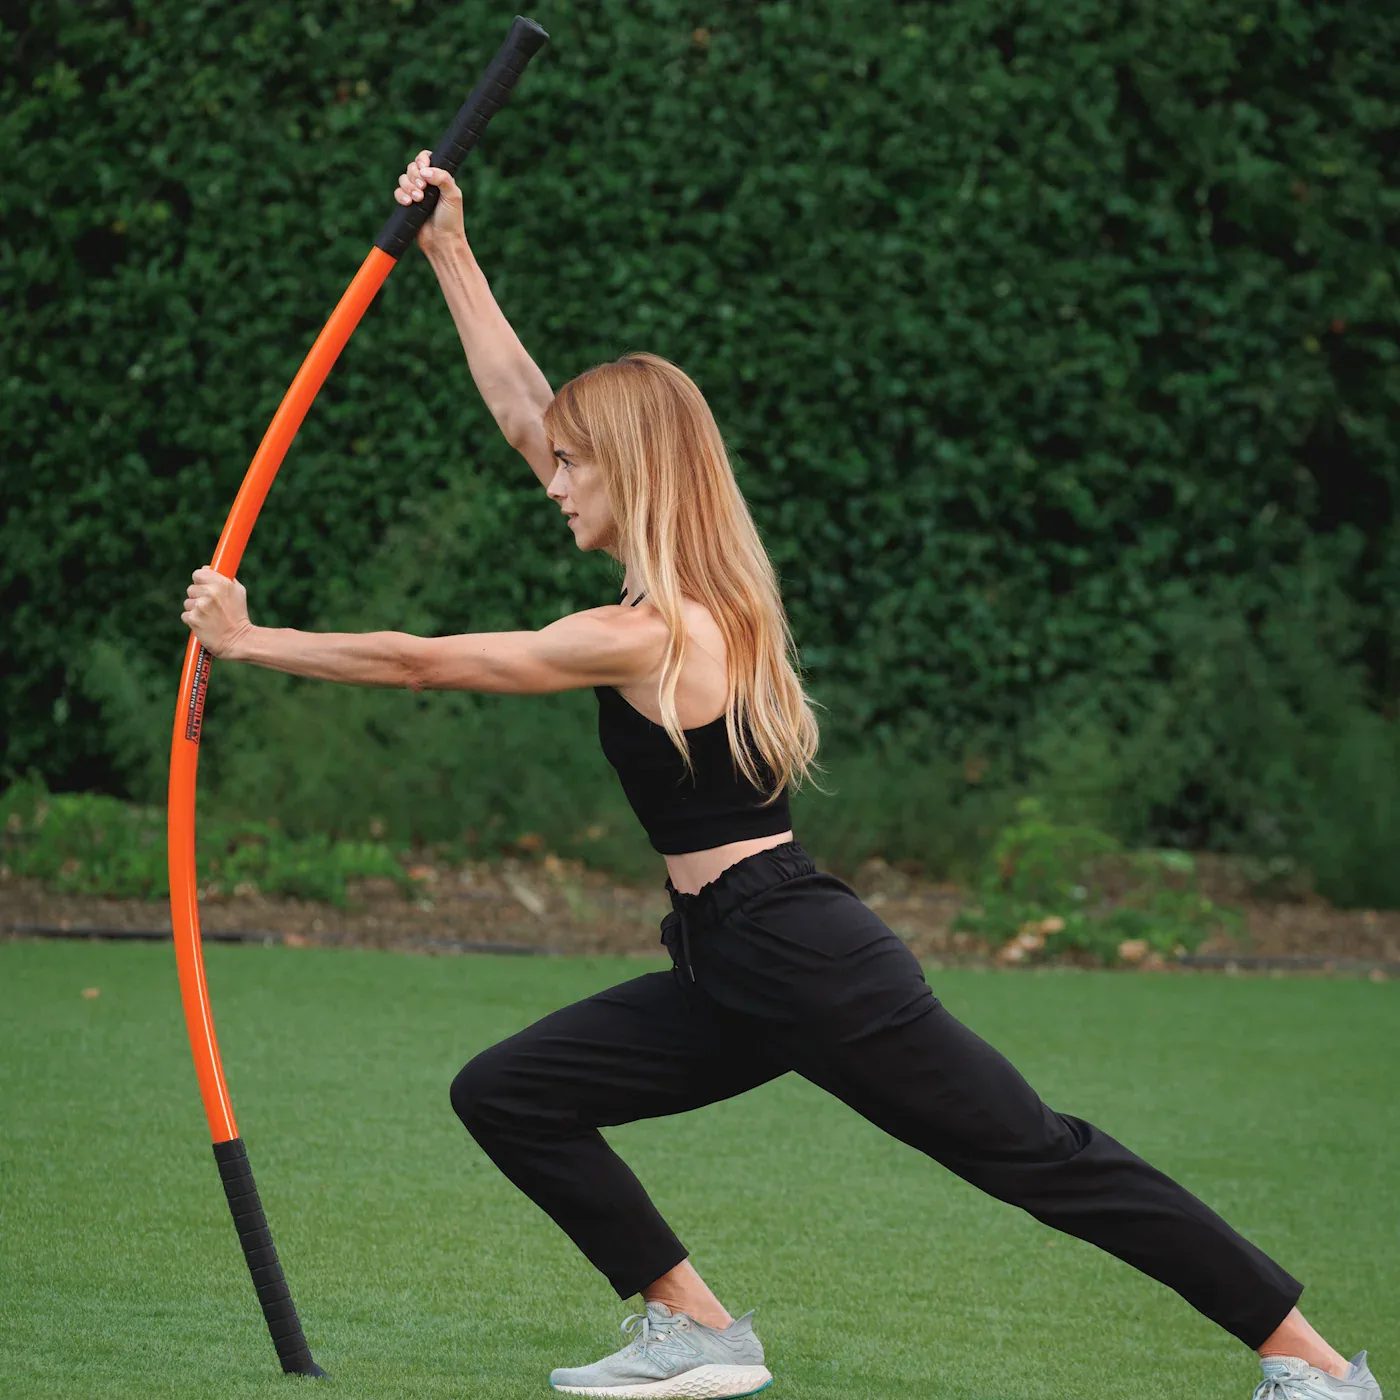
Stick Mobilityでは、可動域・安定性・神経筋の働きを統合してモビリティを捉えています。
※Stick Mobilityがモビリティの考え方を示す概念式です。医学的な定量式や臨床効果の証明を意味するものではありません。
関節を動かせる範囲を広げるだけでなく、その範囲の中で姿勢を保ち、必要な筋出力を調整し、他の部位と協調させることが重要です。Stick Mobilityではスティックの長さをテコとして使い、接地・把持・張力を通じて運動課題を構成します。
支持が増えれば動作に取り組みやすくなり、支持や張力の条件を変えると要求される筋活動や姿勢制御が変わります。これらを対象者に合わせて段階的に利用します。
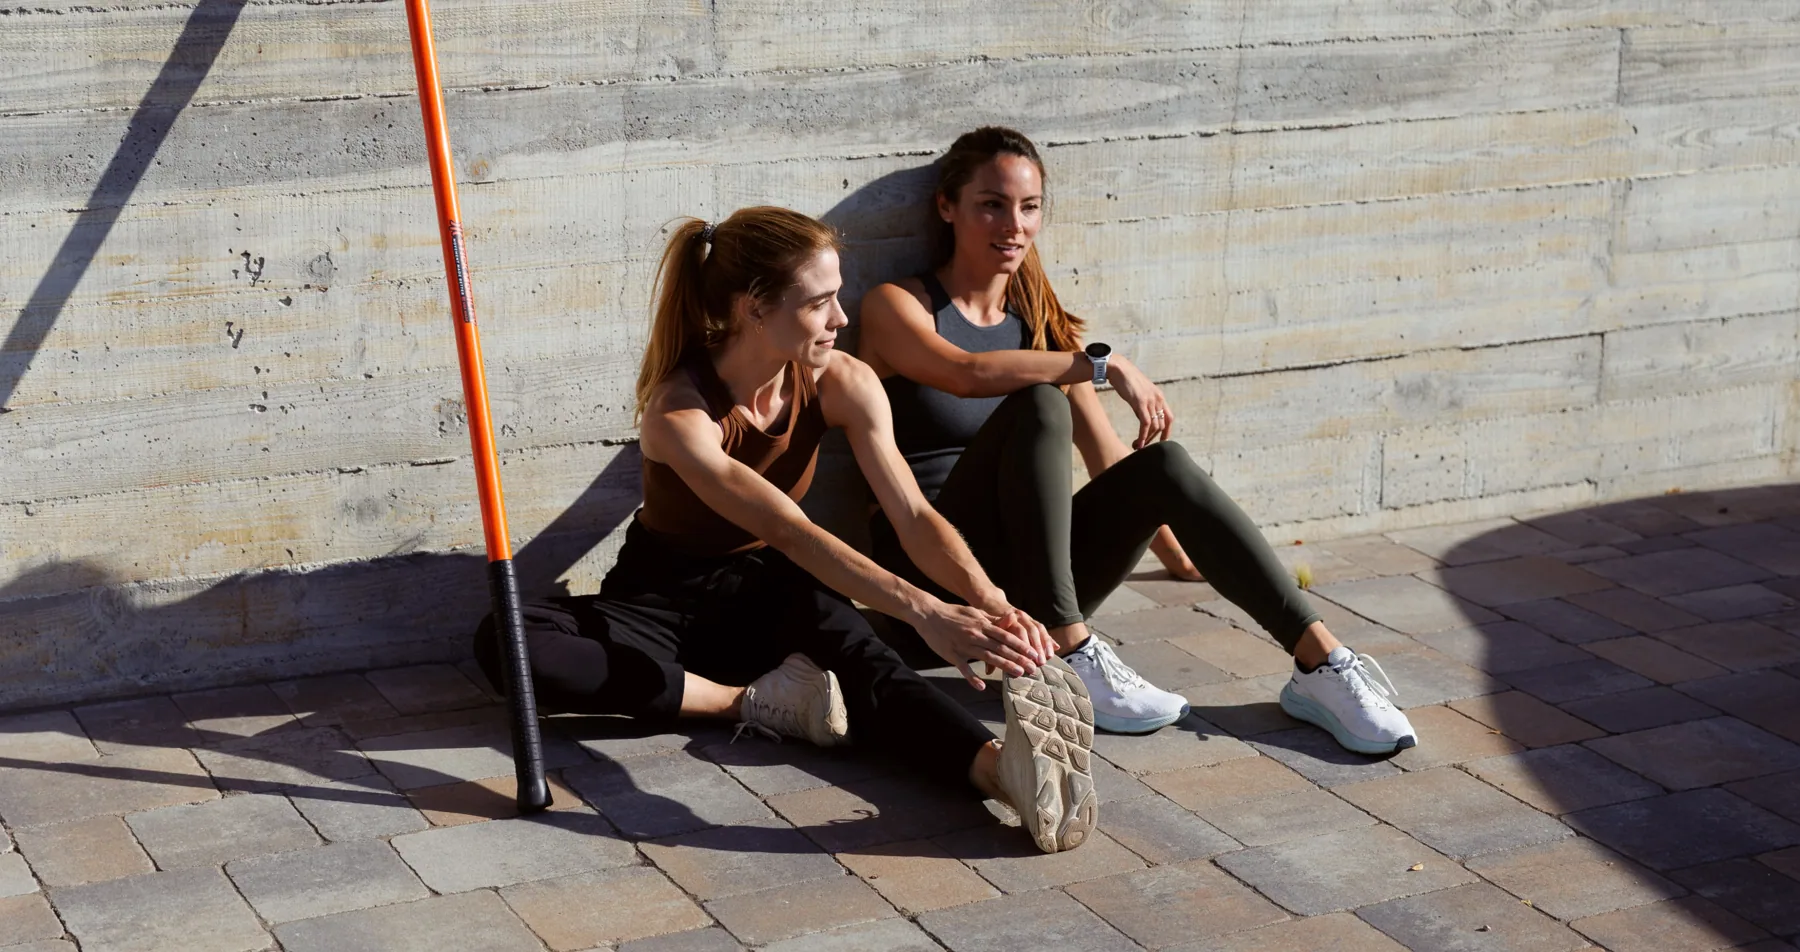
スティックを支点や姿勢の目印に用いて、必要な方向へ運動しやすい条件を作ります。肩、胸椎、股関節などで運動範囲と代償を確認しながら取り組みます。
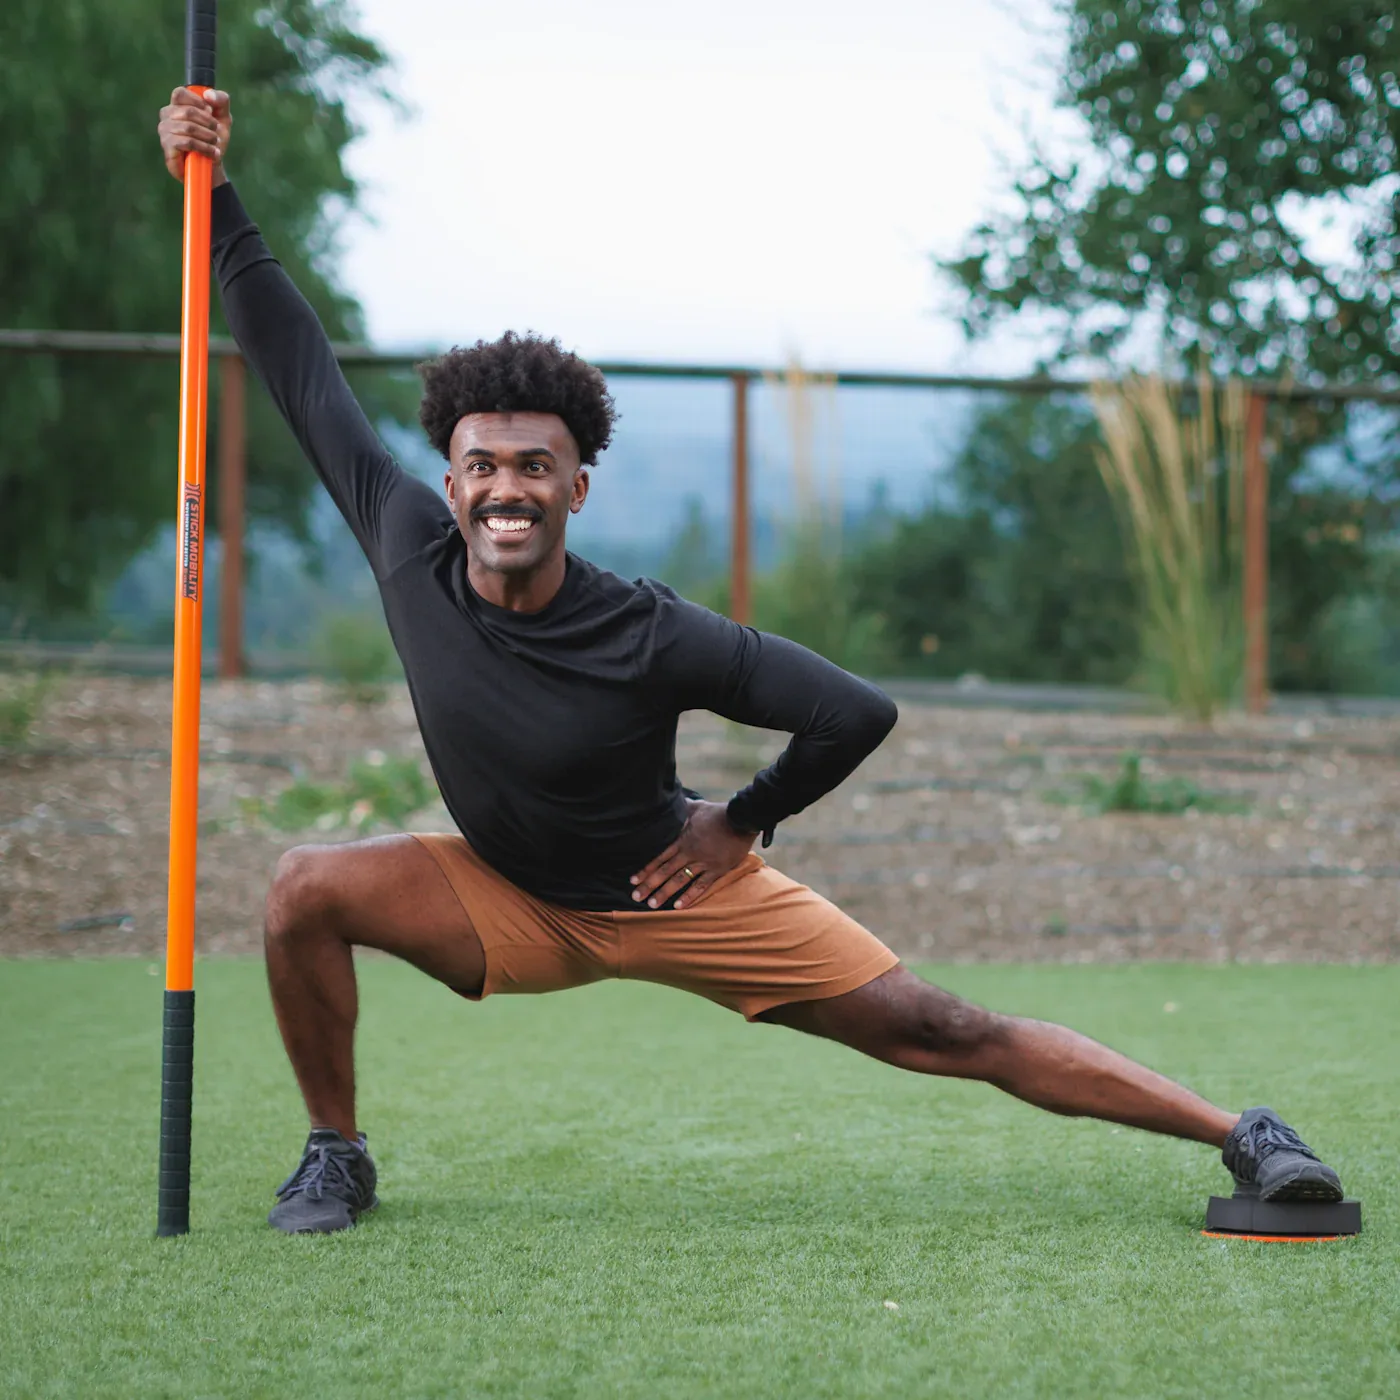
スティックや床を「押す・引く」ことで張力をつくり、筋群の等尺性収縮を促します。外部重錘とは異なる条件で、姿勢・出力・安定性を課題にできます。
スティックのたわみや接地に対する能動的な力のやり取りを使い、ストレッチポジションでも筋活動・姿勢制御を保ちます。無理に限界可動域を押し広げません。
Stick Mobilityの認定教育で扱う基本原理を、指導に活かしやすく解説します。
長いレバーアームと支持点を利用し、姿勢を保持する条件・負荷の向きを調整します。
手と床を介して得られる触覚や支持の変化が、身体位置や運動方向を理解する手がかりになります。
強い把持や全身の張力づくりを通じ、複数部位の共同収縮を意識する課題を設計します。
関節角度を大きく変えずに「押す・引く」を行い、身体の張力や姿勢制御に取り組みます。
身体各部位のタイミング、力の伝達、運動方向の統合を意識します。
身体への情報を「触れて確認する」ための設計。
方向を示し、大きな運動課題や支持の位置関係を設定できます。
弾性変形によって、身体に対する押し引きの入力を作れます。
手のグリップと床との接点が、安定と感覚入力の手がかりになります。
用途・人数・施設環境に応じて導入数量や運用方法をご提案します。
見積もりや製品仕様の確認だけでもお問い合わせください。
トレーナー・セラピスト・個人のお問い合わせも受付